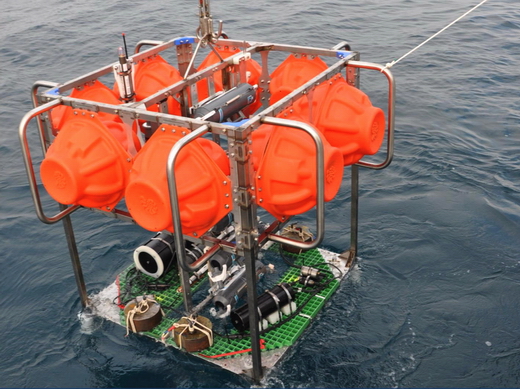


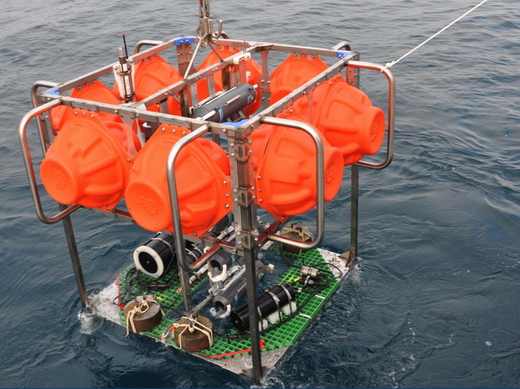
Autonomous Benthic Lander (ABL)
作為專為海底採樣打造的儀器平台,ABL具備高度模組化與自動化的運作架構。在控制機制上,系統搭載的核心微控制器(MCU)扮演統籌角色,負責協調電源循環以及各個感測器或採樣器的協同運作;透過內建的預先編程機制,所有子系統皆能根據任務需求執行自訂時間表,實現高度自主的排程控管。在結構配置方面,平台結合雙錨釋放機構的佈局,確保四個壓載配重塊均勻且穩定地定位於平台的四個角落,維持運作時的幾何平衡。此外,整體系統由智慧鋰電池模組統一為船上所有模組提供穩定電力,並具備高達 60 公斤的有效負載能力,確保設備能順利執行高強度的任務運作。